
Wenn Sie jemals die Steuerung eines RC-Hubschraubers übernommen und mit plötzlichem Abdriften, instabilem Schweben oder sogar einem unerwarteten Absturz zu kämpfen hatten, wissen Sie bereits, wie entscheidend die Flugstabilität sein kann.
Moderne RC-Hubschrauber zeichnen sich nicht mehr nur durch leistungsstarke Motoren und schlanke Designs aus – sie werden von ausgeklügelten Stabilisierungssystemen angetrieben, die sie in der Luft stabil, reaktionsschnell und sicher halten.
In diesem Leitfaden werden wir die wichtigsten Stabilisierungstechnologien, die in RC-Hubschraubern verwendet werden – GPS, optische Flusspositionierung und andere unterstützende Systeme – aufschlüsseln und erklären, wie sie funktionieren, welche Vor- und Nachteile sie haben und wie Sie die richtige Konfiguration für Ihren Flugstil und Ihre Umgebung auswählen.
Warum Stabilisierungssysteme bei RC-Hubschraubern wichtig sind
Ein gutes Stabilisierungssystem wirkt wie ein unsichtbarer Helfer, der automatisch kleine Anpassungen vornimmt, um die Dinge stabil zu halten, sodass Sie nicht ständig selbst an den Steuerungen herumfummeln müssen. So können Sie mehr Zeit mit dem Flug verbringen und müssen sich weniger Sorgen um Abstürze machen.
Ein Enthusiast erzählte, wie der Umstieg auf ein GPS-ausgestattetes Modell einen Vermessungsflug rettete: "Mein alter Heli trieb bei Böen 50 Fuß ab, aber mit GPS-Halt blieb er für eine präzise Kartierung an Ort und Stelle – ein Game Changer!"
Wesentliche Vorteile sind:
- Minimiertes Abdriften: Hält den Helikopter auch bei leichtem Wind an Ort und Stelle.
- Verbesserte Flugsicherheit: Reduziert das Absturzrisiko für Anfänger durch Korrektur plötzlicher Bewegungen.
- Verbesserte Videoqualität: Bietet flüssigeres Filmmaterial für Luftaufnahmen.
GPS-Stabilisierungssystem in RC-Hubschraubern
Funktionsweise
Ein GPS-RC-Hubschrauber nutzt Signale mehrerer Satelliten, um seine genaue Position in Echtzeit zu bestimmen. Der Flugcontroller verwendet diese Daten, um feste Punkte beizubehalten, Abweichungen entgegenzuwirken und intelligente Modi wie die automatische Rückkehr zu aktivieren.
Hauptmerkmale
- Positions halten (Loiter-Modus): Fixiert den Heli auch bei unterschiedlichen Winden an Ort und Stelle.
- Return-to-Home (RTH): Bringt den Hubschrauber mit einem einzigen Befehl oder bei Signalverlust zum Startpunkt zurück.
- Wegpunktnavigation: Ermöglicht vorprogrammierte Flugrouten, nützlich für Luftbildaufnahmen und Vermessungen.
Vor- und Nachteile
Vorteile:
- Zuverlässige Outdoor-Stabilität bei unterschiedlichen Bedingungen.
- Sicher für Langstreckenflüge.
- Unerlässlich für präzise Kartierung und GPS-gestützte Fotografie.
Nachteile:
- Ineffektiv in Innenräumen oder unter starken Hindernissen (z. B. dichte Stadtgebiete, dichte Bäume).
- Erfordert Zeit für die GPS-Sperre vor dem Flug.
Beste Anwendungsfälle
- Freizeitfliegen im Freien auf offenen Flächen.
- Professionelle Luftbildfotografie und -videografie.
- Vermessungs- und Kartierungsprojekte.

Optische Flusspositionierung in RC-Hubschraubern
Funktionsweise
Ein Optical Flow RC-Hubschrauber verwendet eine nach unten gerichtete Kamera, um Bodenmuster zu erkennen und zu verfolgen. Durch die Analyse, wie sich diese Muster relativ zum Hubschrauber bewegen, berechnet das System Geschwindigkeits- und Positionsänderungen. Dies ermöglicht es dem Flugcontroller, die Position ohne GPS zu halten, insbesondere in geringen Höhen.
Vorteile
- Funktioniert in Innenräumen und in Umgebungen ohne GPS.
- Bietet punktgenaue Genauigkeit in geringen Höhen (typischerweise unter 5-10 Metern, je nach Modell und Beleuchtung).
- Ergänzt GPS für die Hybridstabilisierung bei Außenflügen.
Einschränkungen
- Benötigt gute Beleuchtung und sichtbare Bodenmuster.
- Die Leistung nimmt auf einheitlichen oder reflektierenden Oberflächen ab – Schwierigkeiten auf Wasser oder einfachem Schnee.
- In größeren Höhen aufgrund der eingeschränkten Sichtbarkeit von Bodendetails ineffektiv.
Beste Anwendungsfälle
- Indoor-Schwebetrainings.
- Stadtflüge, bei denen GPS versagt.
- Reibungslose Videoaufnahmen in geringer Höhe.
Wie ein Reddit-Nutzer bemerkte: „Optischer Fluss hat meine Garage in ein Trainingsgelände verwandelt – stabiles Schweben ohne Wände zu rammen!“

Weitere wichtige Stabilisierungssysteme bei RC-Hubschraubern
Während GPS und Optical Flow sehr sichtbare Verkaufsargumente sind, sind sie nur ein Teil eines größeren Stabilisierungs-Ökosystems. Weitere Kerntechnologien sind:
Gyroskop (Kreiselsystem)
- Einachsiger Kreisel: Stabilisiert das Gieren (Heckrotorsteuerung), um unerwünschte Rotation zu verhindern.
- 3-Achsen-Kreisel (3G): Steuert Gieren, Nicken und Rollen für umfassende Lagestabilität.
- 6-Achsen-Kreisel (6G): Kombiniert einen 3-Achsen-Kreisel mit Beschleunigungssensoren, um den Horizontalflug automatisch zu halten.
Vorteil: Schnelle Reaktion auf Bewegungen; funktioniert sowohl in Innen- als auch in Außenbereichen.
Einschränkung: Steuert die Ausrichtung, aber nicht die Position – Abweichungen bleiben ohne Zusatzfunktionen bestehen.
Inertiale Messeinheit (IMU)
- Kombiniert ein Gyroskop und einen Beschleunigungssensor und manchmal ein Magnetometer für Orientierungsdaten.
- Bietet Echtzeit-Lagenerkennung, unerlässlich für fortschrittliche Flugsteuerungen.
- Funktioniert auch ohne GPS, profitiert aber von der Integration mit anderen Systemen für Positionsstabilität.
Barometer (Höhenhaltung)
- Erkennt Luftdruckänderungen, um eine festgelegte Höhe zu halten.
- Reduziert die Arbeitslast des Piloten beim Schweben und bei Luftaufnahmen.
- Kann durch schnelle Temperatur- oder Wetteränderungen beeinflusst werden.
Kompass (Magnetometer)
- Funktioniert als digitaler Kompass zur Richtungsstabilität.
- Wird oft mit GPS für eine genauere Navigation und Orientierungsstabilität verwendet.
Wie diese Systeme zusammenarbeiten
Moderne RC-Hubschrauber kombinieren oft mehrere Stabilisierungstechnologien für maximale Zuverlässigkeit und Vielseitigkeit. Jedes System deckt die Einschränkungen der anderen ab:
- GPS + Optischer Fluss: GPS übernimmt die Positionsfixierung im Freien, während der optische Fluss in Innenräumen oder in GPS-verweigerten Bereichen die Kontrolle übernimmt. Diese duale Einrichtung gewährleistet eine kontinuierliche Stabilität in verschiedenen Umgebungen.
- Kreisel + Barometer: Der Kreisel stabilisiert die Lage (Gieren, Nicken, Rollen), und das Barometer hält eine konstante Höhe. Zusammen machen sie das Schweben viel ruhiger.
- IMU-Integration: Die IMU fusioniert Daten vom Kreisel, Beschleunigungsmesser und Magnetometer, um eine präzise Lagereferenz zu erstellen. In Kombination mit GPS oder optischem Fluss gewährleistet sie sowohl Positions- als auch Orientierungsstabilität.
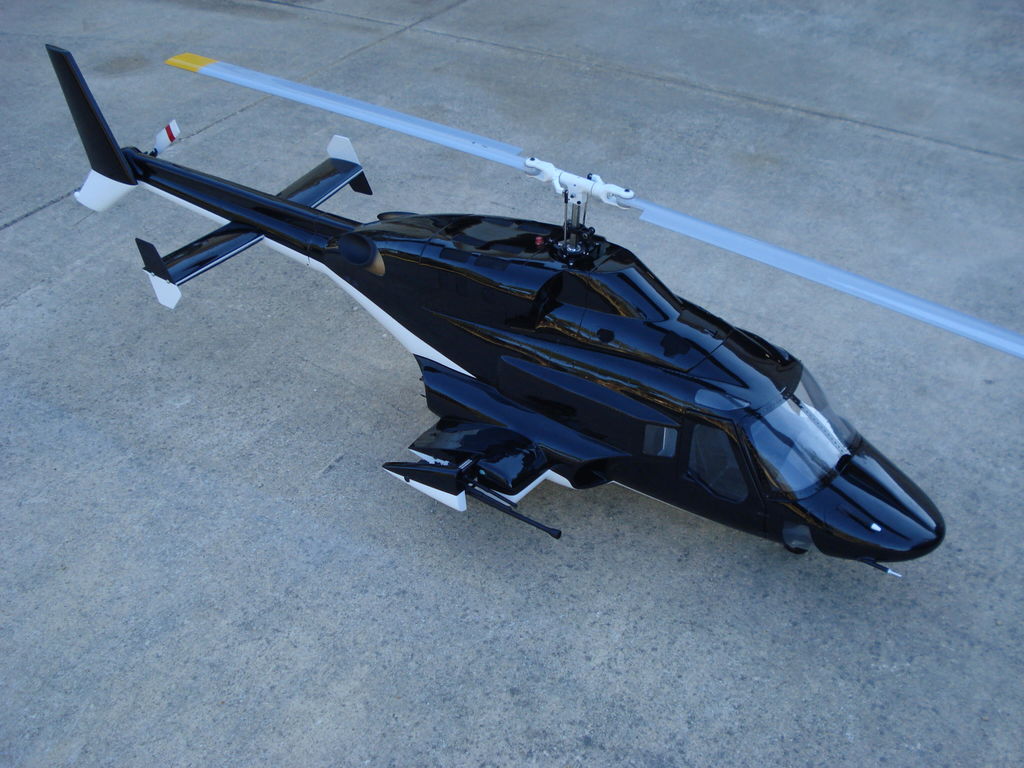
Beispiel: Der FLYWING FW450L Airwolf RC-Hubschrauber kombiniert diese für drohnenähnliche Stabilität unter verschiedenen Bedingungen.
Das richtige Stabilisierungssystem für Ihren RC-Hubschrauber auswählen
Das ideale Stabilisierungssystem hängt von Ihrem Können, der Flugumgebung und Ihren Flugzielen ab.
| Pilotentyp | Empfohlene Systeme | Warum es funktioniert |
| Anfänger | GPS + 6-Achsen-Kreisel | Positionsfixierung im Freien + automatische Horizontkorrektur zum Lernen. |
| Indoor-Flieger | Optischer Fluss + Kreisel | Zuverlässiges Schweben auf engem Raum ohne GPS. |
| Freizeitflieger (Outdoor) | GPS + IMU + Barometer | Stabile Außenflüge mit Höhenhaltung und Ausrichtungsgenauigkeit. |
| Luftbildfotograf | GPS + Optischer Fluss + Kompass | Reibungsloses, präzises Schweben für hochwertige Aufnahmen in verschiedenen Umgebungen. |
| Fortgeschrittene/Professionelle | GPS + Optischer Fluss + IMU + Hindernisvermeidung | Maximale Stabilität, Sicherheit und Automatisierung für komplexe Projekte. |
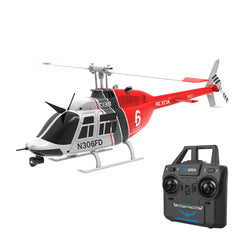
Profi-Tipp: Wenn Sie sowohl drinnen als auch draußen fliegen, wählen Sie ein Hybridsystem, wie den RC ERA C138 BELL 206 Hubschrauber – optischer Fluss sorgt für Indoor-Leistung, während GPS den Outdoor-Bereich übernimmt. Dies stellt sicher, dass Sie beim Wechsel der Umgebung nie die Stabilität verlieren.
Wartungs- und Kalibrierungstipps
Selbst die fortschrittlichsten Stabilisierungssysteme erfordern eine ordnungsgemäße Wartung, um optimal zu funktionieren. Hier erfahren Sie, wie Sie deren Genauigkeit erhalten:
- Kreisel- und IMU-Kalibrierung
- Führen Sie die Kalibrierung vor jeder Flugsitzung auf einer ebenen Fläche durch.
- Vermeiden Sie während der Kalibrierung Metalloberflächen oder starke Magnetfelder.
- Pflege des GPS-Moduls
- Stellen Sie sicher, dass die Antenne eine klare Sicht auf den Himmel hat, um einen schnelleren Satellitenempfang zu gewährleisten.
- Halten Sie die Firmware auf dem neuesten Stand, um die Positionsgenauigkeit zu verbessern.
- Wartung des optischen Flusssensors
- Reinigen Sie die Kameralinse regelmäßig, um zu verhindern, dass Staub die Genauigkeit beeinträchtigt.
- Vermeiden Sie das Fliegen über reflektierende oder gleichmäßige Oberflächen, auf denen die Mustererkennung fehlschlägt.
- Barometer- & Kompassprüfungen
- Vermeiden Sie abrupte Temperaturänderungen vor dem Flug, um genaue Barometerwerte zu gewährleisten.
- Kalibrieren Sie den Kompass neu, wenn Sie eine Kursdrift bemerken.
- Firmware- & Software-Updates
- Regelmäßige Updates verbessern oft die Algorithmen zur Sensorfusion und die Stabilitätsleistung.

Fazit
Stabilisierungssysteme sind das Herzstück eines sicheren, reibungslosen und präzisen RC-Helikopter-Erlebnisses. Während GPS RC Helikopter ideal für den Außenbereich sind, bieten RC Helikopter mit optischer Flusspositionierung einen Vorteil in Innenräumen und in geringen Höhen.
In Verbindung mit unterstützenden Technologien wie Kreiseln, IMUs, Barometern und Kompassen arbeiten diese Systeme zusammen, um ein unvergleichliches Flugerlebnis zu schaffen.
Wenn Sie nach einer vielseitigen und zuverlässigen Einrichtung suchen, ziehen Sie ein Hybridmodell in Betracht, das GPS und Optical Flow kombiniert. Dies gewährleistet Stabilität in jedem Szenario und gibt Ihnen das Vertrauen, neue Flugorte zu erkunden.
Bereit für ein Upgrade? Stöbern Sie noch heute in der Kollektion von Razordon und entdecken Sie den RC-Helikopter, der zu Ihrem Flugstil passt.